
Sistemas aéreos
Trabajo de control de vuelo donde modelado, estimación y guiado son inseparables
Estos programas no son solo otro ejercicio de ajuste. La dificultad real suele estar en el acoplamiento entre física del ala, sensado limitado, lógica de autonomía y restricciones operativas reales.
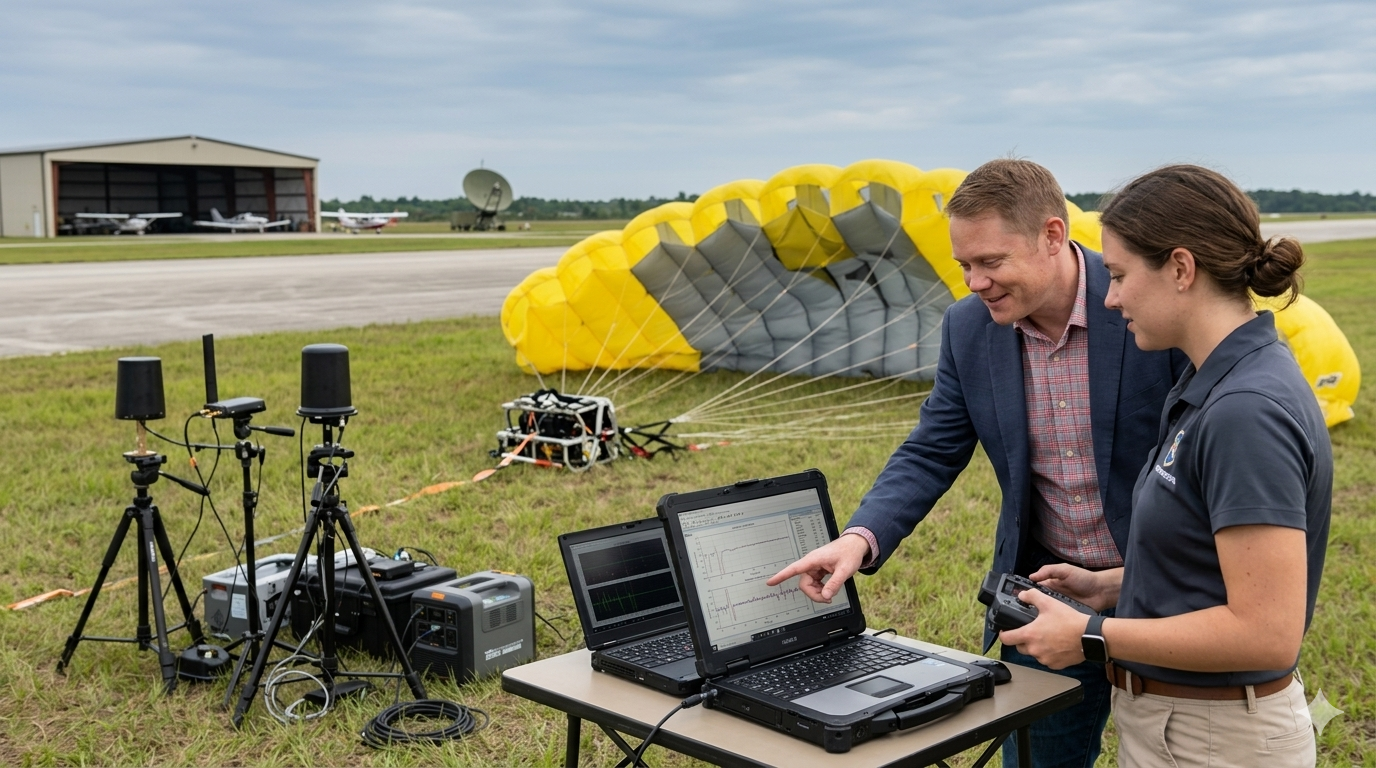
Ahí es donde importa la combinación: control avanzado, estimación de estado, optimización e intuición real de vuelo con sistemas de parafoil y parapente. El objetivo no es teoría elegante aislada, sino un sistema aéreo controlable, comprobable y consciente de la seguridad.
Experiencia de vuelo
Desafíos de control
- Dinámica del ala muy no lineal y flexible, mucho más compleja que la de una aeronave de cuerpo rígido
- Modos de vuelo inestables que requieren estabilización activa con turbulencia y cizalladura del viento
- Sensórica embarcada limitada: sin montaje rígido de la IMU, pérdidas de GPS y velocidad aerodinámica poco fiable
- Restricciones críticas para la seguridad: márgenes de pérdida, límites de tensión de las líneas y factores de carga estructural que nunca deben violarse en toda la envolvente de vuelo
Áreas de especialización
Energía eólica aerotransportada (AWE)
Los sistemas AWE basados en cometas y parapentes aprovechan el viento a alturas de unos 200 a 600 m, inalcanzables para las turbinas convencionales. Diseño controladores de trayectoria que ejecutan ciclos de bombeo autónomos o figuras de ocho continuas en viento cruzado, maximizando la energía obtenida sin superar los límites de tensión del cable, las cargas estructurales ni las secuencias de retorno a tierra.
Estimación de estado y control de vuelo de parapentes
Diseño de sistemas completos de control de vuelo en lazo cerrado para parapentes: análisis de estabilidad del sistema no lineal acoplado vela-piloto, síntesis de controladores de aumento de estabilidad y seguimiento autónomo de trayectorias. El trabajo cubre toda la cadena, desde la fusión de sensores y el diseño de observadores hasta el despliegue del controlador a bordo, respaldado por más de 1.000 horas de vuelo en parapente.
Diagnóstico remoto de autonomía aérea
Revisión remota de alcance fijo durante cinco días laborables, entregada en 1–2 semanas, por 4.500 €.
Incluye resumen ejecutivo, informe técnico, scripts opcionales y una llamada de preguntas de 60 minutos.
El apoyo posterior está disponible mediante un Advisory Retainer desde 4.500 €/mes.
Publicaciones seleccionadas
Optimization of 3-D flight trajectory of variable trim kites for airborne wind energy production
Noga et al., 2024 — airborne wind energy and SkySails-adjacent trajectory optimization.
Non-linear moving horizon state estimation and control for the LHC cryogenic circuit
Noga et al., 2014 — NMPC and state estimation under hard constraints.
Paragliding XC data analysis
Applied analysis of real-world paraglider flights and operational data.
Proyectos abiertos con datos de vuelo
Dos proyectos públicos de datos de vuelo libre, basados en tracks de vuelo reales y en los mismos métodos de modelado y análisis de datos que uso en mi trabajo de ingeniería.
Paragliding
Análisis XC de parapente
Análisis de vuelos de distancia con tracks reales: uso de despegues, estacionalidad y rendimiento de vuelo por despegue.
Paramotoring
Mapa de despegues de paramotor
Mapa mundial de despegues de paramotor con tráfico de pilotos y estacionalidad.
Enfoque técnico
Modelado de dinámica de vuelo no lineal
Modelos físicos para sistemas de ala flexible que capturan la distribución de carga a lo largo de la envergadura, la torsión de la vela y el acoplamiento aerodinámico, para dar al MPC un modelo de predicción fiable.
Optimización de trayectorias
Planificación de trayectorias óptimas en tiempo y energía para vuelo térmico autónomo, extracción de energía en viento cruzado y maniobras de regreso a casa, incluida la gestión del cable en la estación de tierra de los sistemas AWE.
Estimación de estado y diseño de observadores
Reconstrucción del ángulo de ataque, del derrape, de la distribución de carga de la vela y del viento aparente fusionando acelerómetros, GPS, barómetro y tensión de las líneas mediante filtros de Kalman y observadores no lineales. El estado estimado alimenta directamente el lazo de control de vuelo.
Controladores embebidos en tiempo real
Despliegue de solvers en microcontroladores y ordenadores de vuelo embebidos que cumplen los plazos de tiempo real estricto que exigen el control activo de vuelo y el aterrizaje autónomo.
Desarrollo práctico de modelos
Modelos lo más simples posible — geometría y física básica para el diseño de control lineal, extensiones no lineales mínimas solo cuando la validación en simulación lo requiere. Raramente está justificada mayor complejidad.
Leer el enfoque completo →Patrones de diseño relevantes
Reservar llamada de encaje técnico (30 min)
Combino una profunda experiencia en ingeniería de control con un conocimiento de primera mano de la dinámica de vuelo de parapentes y cometas. Una llamada de 30 minutos es suficiente para evaluar la viabilidad de su proyecto.
Reservar llamada de encaje técnico (30 min) →