
Systèmes aériens
Un travail de commande de vol où modélisation, estimation et guidage sont indissociables
Ces programmes ne sont pas simplement un autre exercice de réglage. La vraie difficulté vient souvent du couplage entre la physique de l'aile, la mesure limitée, la logique d'autonomie et les contraintes opérationnelles réelles.
C'est là que la combinaison compte : commande avancée, estimation d'état, optimisation et intuition réelle du vol sur parafoil et parapente. L'objectif n'est pas une théorie élégante isolée, mais un système aérien maîtrisable, testable et conscient de la sécurité.
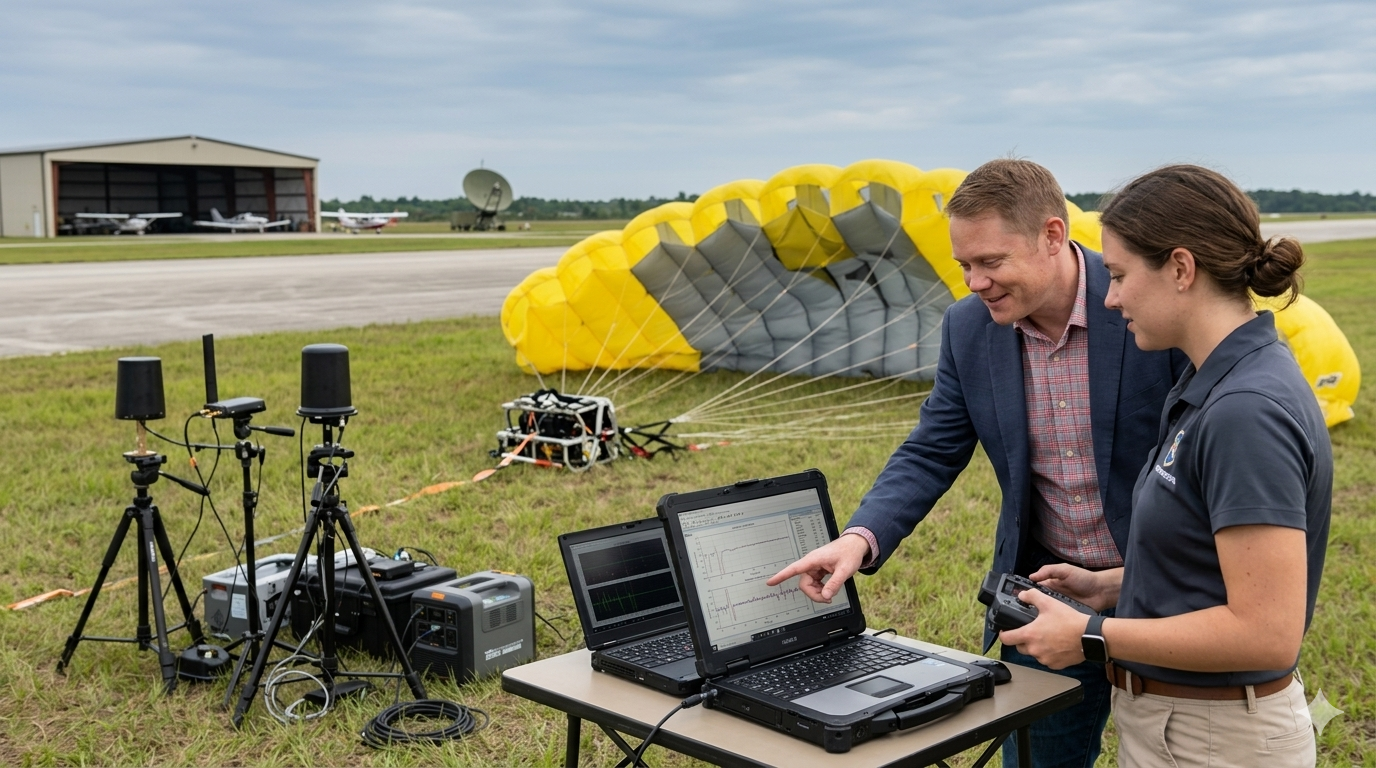
Expérience de vol
Défis de commande
- Dynamique d’aile fortement non linéaire et flexible, bien plus complexe que celle d’un aéronef à corps rigide
- Modes de vol instables nécessitant une stabilisation active en turbulence et en cisaillement de vent
- Capteurs embarqués limités : pas de montage rigide de l’IMU, pertes de GPS, vitesse air peu fiable
- Contraintes critiques pour la sécurité : marges de décrochage, limites de tension des lignes et facteurs de charge structurels à ne jamais dépasser sur toute l’enveloppe de vol
Domaines d'application
Éolien aéroporté (AWE)
Les systèmes AWE à base de cerfs-volants et de parapentes exploitent le vent à des altitudes d’environ 200 à 600 m, inaccessibles aux éoliennes classiques. Je conçois des régulateurs de trajectoire qui exécutent des cycles de pompage autonomes ou des figures en huit continues en vent de travers, en maximisant l’énergie produite dans le respect des limites de tension du câble, des charges structurelles et des séquences de retour au sol.
Estimation d’état et commande de vol de parapentes
Conception de systèmes complets de commande de vol en boucle fermée pour parapentes : analyse de stabilité du système non linéaire couplé voile-pilote, synthèse de régulateurs d’augmentation de stabilité et suivi autonome de trajectoire. Le travail couvre toute la chaîne, de la fusion de capteurs et de la conception d’observateurs jusqu’au déploiement du régulateur embarqué, nourri par plus de 1 000 heures de vol en parapente.
Diagnostic à distance d'autonomie aérienne
Revue à périmètre fixe de cinq jours de travail, réalisée à distance en 1–2 semaines, pour 4 500 €.
Comprend une synthèse exécutive, un rapport technique, des scripts optionnels et un appel Q&R de 60 minutes.
Le suivi est disponible via un Advisory Retainer à partir de 4 500 €/mois.
Publications sélectionnées
Optimization of 3-D flight trajectory of variable trim kites for airborne wind energy production
Noga et al., 2024 — airborne wind energy and SkySails-adjacent trajectory optimization.
Non-linear moving horizon state estimation and control for the LHC cryogenic circuit
Noga et al., 2014 — NMPC and state estimation under hard constraints.
Paragliding XC data analysis
Applied analysis of real-world paraglider flights and operational data.
Projets ouverts de données de vol
Deux projets publics de données de vol libre, fondés sur des traces de vol réelles et sur les mêmes méthodes de modélisation et d’analyse de données que dans mon travail d’ingénieur.
Paragliding
Analyse XC en parapente
Analyse de vols de distance à partir de traces réelles : utilisation des décollages, saisonnalité et performance de vol par décollage.
Paramotoring
Carte des décollages en paramoteur
Carte mondiale des décollages en paramoteur avec trafic de pilotes et saisonnalité.
Approche technique
Modélisation de la dynamique de vol non linéaire
Modèles physiques pour systèmes à aile souple, qui capturent la répartition de charge en envergure, la torsion de la voile et le couplage aérodynamique, afin de donner à la MPC un modèle de prédiction fiable.
Optimisation de trajectoires
Planification de trajectoires optimales en temps et en énergie pour le vol thermique autonome, l’extraction d’énergie en vent de travers et les manœuvres de retour, y compris la gestion du câble par la station au sol des systèmes AWE.
Estimation d’état et conception d’observateurs
Reconstruction de l’incidence, du dérapage, de la répartition de charge de la voile et du vent apparent par fusion d’accéléromètres, GPS, baromètre et tension des lignes, au moyen de filtres de Kalman et d’observateurs non linéaires. L’état estimé alimente directement la boucle de commande de vol.
Régulateurs embarqués temps réel
Déploiement de solveurs sur microcontrôleurs et calculateurs de vol embarqués respectant les contraintes de temps réel dur de la commande de vol active et de l’atterrissage autonome.
Développement pratique de modèles
Modèles aussi simples que possible — géométrie et physique de base pour la conception de régulation linéaire, extensions non linéaires minimales seulement si la validation en simulation l'exige. La complexité supplémentaire est rarement justifiée.
Lire l'approche complète →Design patterns pertinents
Réserver un appel de cadrage technique (30 min)
Je combine une expertise approfondie en ingénierie de commande avec une compréhension de première main de la dynamique de vol du parapente et du cerf-volant. Un appel de 30 minutes suffit pour évaluer la faisabilité de votre projet.
Réserver un appel de cadrage technique (30 min) →