
Systemy lotnicze
Praca nad sterowaniem lotu, w której modelowanie, estymacja i prowadzenie są nierozłączne
To nie jest po prostu kolejne strojenie regulatora. Prawdziwa trudność zwykle leży w sprzężeniu fizyki skrzydła, ograniczonej sensoryki, logiki autonomii i realnych ograniczeń operacyjnych.
Właśnie tutaj liczy się połączenie: zaawansowane sterowanie, estymacja stanu, optymalizacja i realna intuicja lotu z systemów parafoil i paralotni. Celem nie jest elegancka teoria sama w sobie, lecz sterowalny, testowalny i świadomy bezpieczeństwa system lotniczy.
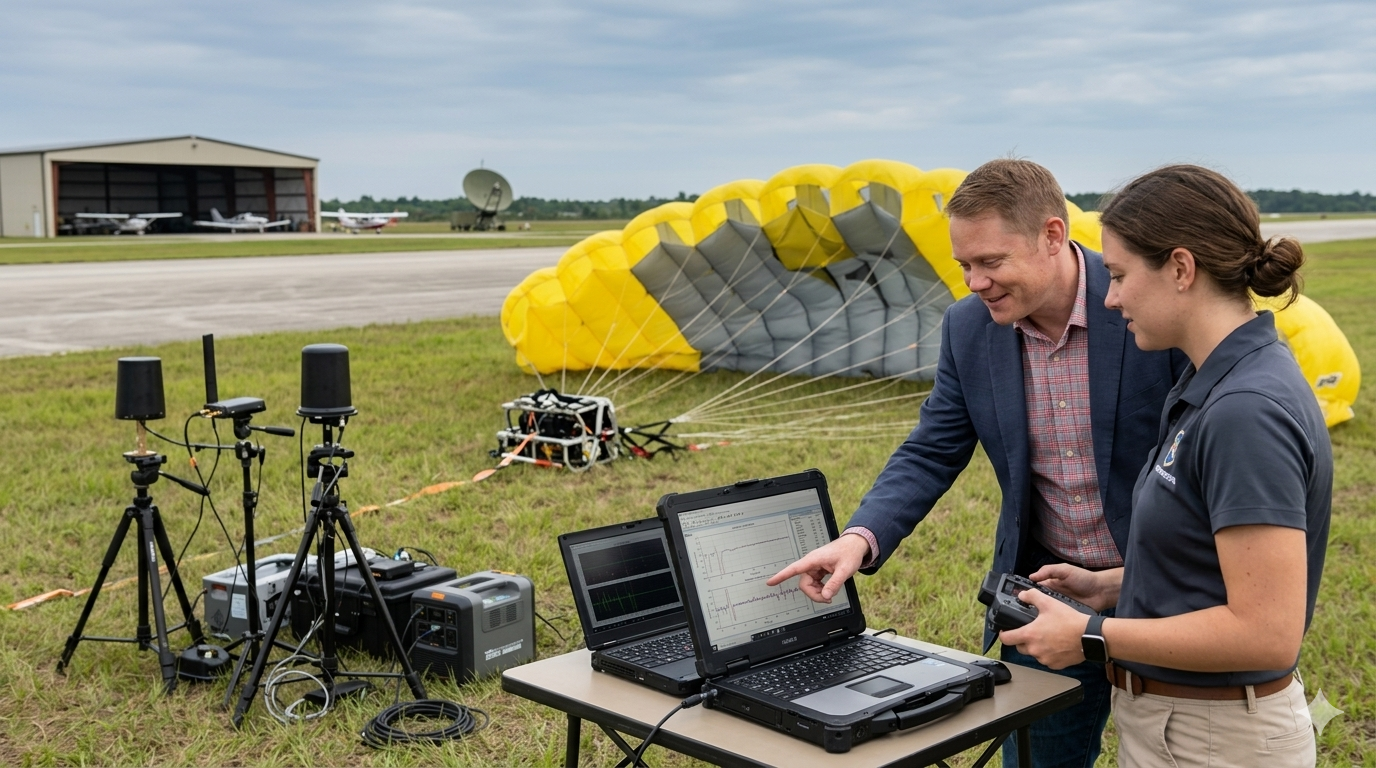
Doświadczenie lotnicze
Wyzwania sterowania
- Silnie nieliniowa i elastyczna dynamika skrzydła, znacznie bardziej złożona niż w przypadku statków powietrznych o sztywnej konstrukcji
- Niestabilne tryby lotu wymagające aktywnej stabilizacji w turbulencjach i przy uskoku wiatru
- Ograniczona sensoryka pokładowa: brak sztywnego montażu IMU, zaniki GPS, niewiarygodny pomiar prędkości powietrznej
- Ograniczenia krytyczne dla bezpieczeństwa: zapasy do przeciągnięcia, limity naciągu linek i współczynniki obciążeń konstrukcji, których nie wolno przekroczyć w całym zakresie lotu
Obszary działania
Latająca energetyka wiatrowa (AWE)
Systemy AWE oparte na latawcach i paralotniach wykorzystują wiatr na wysokościach około 200–600 m, niedostępnych dla klasycznych turbin. Projektuję regulatory trajektorii realizujące autonomiczne cykle pompowania lub ciągłe ósemki w wietrze bocznym, maksymalizując uzysk energii przy zachowaniu limitów naciągu liny, obciążeń konstrukcji i sekwencji powrotu na ziemię.
Estymacja stanu i sterowanie lotem paralotni
Projektowanie kompletnych układów sterowania lotem paralotni w pętli zamkniętej: analiza stabilności nieliniowego sprzężonego układu skrzydło-pilot, synteza regulatorów poprawy stabilności i autonomiczne śledzenie trajektorii. Praca obejmuje cały łańcuch — od fuzji czujników i projektowania obserwatorów po wdrożenie regulatora na pokładzie — i opiera się na ponad 1000 godzin lotów na paralotni.
Zdalna diagnostyka autonomii lotniczej
Pięciodniowy przegląd o stałym zakresie, realizowany zdalnie w ciągu 1–2 tygodni, za 4 500 €.
Obejmuje jednostronicowe podsumowanie, raport techniczny, opcjonalne skrypty oraz 60-minutową sesję pytań.
Dalsze wsparcie jest dostępne w ramach Advisory Retainer od 4 500 €/miesiąc.
Wybrane publikacje
Optimization of 3-D flight trajectory of variable trim kites for airborne wind energy production
Noga et al., 2024 — airborne wind energy and SkySails-adjacent trajectory optimization.
Non-linear moving horizon state estimation and control for the LHC cryogenic circuit
Noga et al., 2014 — NMPC and state estimation under hard constraints.
Paragliding XC data analysis
Applied analysis of real-world paraglider flights and operational data.
Otwarte projekty z danymi lotów
Dwa publiczne projekty danych z lotów swobodnych, oparte na rzeczywistych śladach lotów i tych samych metodach modelowania i analizy danych, których używam w pracy inżynierskiej.
Paragliding
Analiza przelotów paralotniowych
Analiza przelotów na podstawie rzeczywistych śladów: wykorzystanie startowisk, sezonowość i osiągi lotów dla każdego startowiska.
Paramotoring
Mapa startowisk paralotni z napędem
Światowa mapa startowisk paralotni z napędem z ruchem pilotów i sezonowością.
Podejście techniczne
Modelowanie nieliniowej dynamiki lotu
Modele fizyczne układów z miękkim skrzydłem, uwzględniające rozkład obciążenia wzdłuż rozpiętości, skręcenie czaszy i sprzężenia aerodynamiczne, dające MPC wiarygodny model predykcji.
Optymalizacja trajektorii
Planowanie trajektorii optymalnych czasowo i energetycznie dla autonomicznego szybowania, pozyskiwania energii w wietrze bocznym i manewrów powrotu, łącznie z zarządzaniem liną przez stację naziemną w systemach AWE.
Estymacja stanu i projektowanie obserwatorów
Odtwarzanie kąta natarcia, kąta ślizgu, rozkładu obciążenia czaszy i wiatru pozornego przez fuzję danych z akcelerometrów, GPS, barometru i naciągu linek za pomocą filtrów Kalmana i obserwatorów nieliniowych. Estymowany stan trafia bezpośrednio do pętli sterowania lotem.
Wbudowane regulatory czasu rzeczywistego
Wdrażanie solverów na mikrokontrolerach i wbudowanych komputerach lotu spełniających twarde wymagania czasu rzeczywistego aktywnego sterowania lotem i autonomicznego lądowania.
Praktyczne tworzenie modeli
Modele możliwie proste — geometria i podstawowa fizyka do liniowego projektowania układu regulacji, minimalne rozszerzenia nieliniowe tylko gdy walidacja symulacyjna tego wymaga. Większa złożoność jest rzadko uzasadniona.
Czytaj pełne podejście →Odpowiednie wzorce projektowe
Zarezerwuj 30-min rozmowę techniczną
Łączę głęboką wiedzę z inżynierii sterowania z bezpośrednim zrozumieniem dynamiki lotu paralotni i latawców. 30-minutowa rozmowa wystarczy, by ocenić wykonalność projektu.
Zarezerwuj 30-min rozmowę techniczną →